Vous savez, avec les progrès fulgurants de la robotique actuelle, les systèmes de contrôle de précision suscitent un véritable engouement. Franchement, le contrôleur de servomoteur devient essentiel dans de nombreuses installations modernes. J'ai trouvé un rapport de MarketsandMarkets qui prévoit que le marché mondial des servomoteurs atteindra environ 12,37 milliards de dollars d'ici 2026, avec une croissance annuelle d'environ 6,1 % depuis 2021. C'est impressionnant, et cela s'explique principalement par le fait que de plus en plus de secteurs – comme l'industrie manufacturière, l'aérospatiale et la santé – investissent massivement dans l'automatisation.
Un contrôleur de servomoteur n'est pas un simple composant ; il est essentiel au bon fonctionnement des robots. Il convertit les signaux de commande en mouvements moteurs précis, permettant ainsi aux robots de maintenir le couple et la vitesse adéquats – des paramètres indispensables pour des tâches allant de l'assemblage de pièces à la manipulation d'objets délicats. Dans un contexte où les entreprises recherchent une productivité accrue et des opérations plus fluides, ces contrôleurs avancés sont devenus incontournables : ils garantissent aux robots la capacité d'évoluer dans des environnements imprévisibles et d'accomplir une grande variété de tâches.
De plus, selon un rapport de ResearchAndMarkets, la recherche de solutions de fabrication plus intelligentes stimule fortement l'innovation dans les systèmes d'asservissement. L'atout majeur des variateurs de servomoteurs réside dans leur capacité à fournir un retour d'information et un contrôle en temps réel, ce qui les rend absolument indispensables en robotique. En y réfléchissant, comprendre leur fonctionnement permet de saisir à quel point ils façonnent l'avenir de la robotique et de l'automatisation. C'est vraiment passionnant.
Un contrôleur de servomoteur est un composant essentiel en robotique, permettant de piloter le fonctionnement d'un servomoteur. Il assure des mouvements précis et garantit une grande exactitude dans diverses applications robotiques. Ces contrôleurs reçoivent des signaux d'entrée, généralement issus d'un microcontrôleur ou d'un processeur, et les convertissent en mouvements correspondants en régulant l'alimentation du moteur. Selon un récent rapport sectoriel, le marché mondial des contrôleurs de servomoteur devrait croître à un TCAC de 6,5 % entre 2023 et 2028, porté par les progrès des technologies d'automatisation et de robotique.
Le fonctionnement d'un contrôleur de servomoteur repose sur sa capacité à interpréter les signaux de commande et à gérer la vitesse, la position et le couple du moteur. Généralement, il utilise des mécanismes de rétroaction qui surveillent en permanence la position de l'arbre moteur et effectuent des ajustements en temps réel pour maintenir les performances souhaitées. Une étude de la Fédération internationale de robotique a mis en évidence que l'adoption croissante de la robotique dans des secteurs tels que la production, la santé et la logistique a un impact significatif sur la demande en servomoteurs avancés et en leurs contrôleurs, démontrant ainsi l'importance cruciale de ces systèmes pour améliorer l'efficacité opérationnelle et la précision des tâches automatisées.
Commandes de servomoteurs jouent un rôle crucial en robotique, servant d'interface entre le système de commande et les servomoteurs eux-mêmes. L'un des composants clés d'un contrôleur de servomoteur est le unité de traitement du signal de commande d'entréeCe module interprète les commandes du microcontrôleur ou du système informatique, déterminant le mouvement du moteur en fonction des positions ou vitesses souhaitées. Ce traitement est essentiel pour un contrôle précis dans les applications robotiques où l'exactitude est primordiale.
Un autre élément essentiel est le bloc d'alimentationce qui garantit que le servomoteur reçoit une alimentation électrique adéquate et régulée. Différents servomoteurs peuvent nécessiter des alimentations variables. tension et niveaux actuelsLe système de commande doit s'adapter à ces besoins pour maintenir des performances optimales. De plus, les systèmes de retour d'information, tels que les codeurs ou les potentiomètres, sont essentiels au système de commande et fournissent des données en temps réel sur la position et la vitesse du moteur.
Ce système de rétroaction permet une régulation en boucle fermée, facilitant des réglages précis et améliorant la réactivité globale du système robotique. L'ensemble de ces composants garantit un fonctionnement efficace et précis des servomoteurs en robotique, permettant ainsi des mouvements et des tâches complexes.
Lorsqu'on aborde le sujet des variateurs de servomoteurs, il est essentiel de distinguer les modèles analogiques des modèles numériques, car chacun répond à des besoins spécifiques en robotique. Les variateurs analogiques fonctionnent en fournissant une gamme continue de signaux qui contrôlent la position du moteur. Dans ce type de système, le variateur interprète les variations de tension et les traduit en positions précises du servomoteur. Il en résulte un fonctionnement fluide et un contrôle précis, particulièrement avantageux pour les tâches nécessitant des réglages fins, comme les bras robotisés ou les machines à commande numérique.
En revanche, les variateurs numériques pour servomoteurs utilisent un système binaire pour envoyer et recevoir des commandes. Ils traitent l'information par étapes discrètes, ce qui permet des temps de réponse plus rapides et des mécanismes de contrôle plus robustes. Cette nature numérique offre des fonctionnalités avancées telles que les boucles de rétroaction et l'intégration avec des contrôleurs numériques, ce qui peut considérablement améliorer les performances dans des environnements dynamiques. Les variateurs numériques sont souvent privilégiés dans les applications nécessitant des ajustements rapides et un couple élevé, comme pour les drones et les véhicules autonomes. En comprenant les avantages et les inconvénients de chaque type, les ingénieurs peuvent sélectionner le variateur de servomoteur le plus adapté aux exigences spécifiques de leurs systèmes robotiques.
Les contrôleurs de servomoteurs jouent un rôle crucial dans les applications robotiques, car ils convertissent les signaux de commande en mouvements précis. Au cœur de ces contrôleurs se trouve un traitement du signal performant, permettant un contrôle précis de la position, de la vitesse et du couple du moteur. Ce traitement consiste à interpréter les signaux d'entrée, souvent issus d'un microcontrôleur, et à les traduire en commandes exécutables par le servomoteur.
Un traitement efficace du signal est essentiel pour garantir la précision de la réponse du servomoteur aux commandes d'entrée. Ce processus fait appel à des techniques telles que la modulation de largeur d'impulsion (MLI), qui ajuste la largeur des impulsions du signal pour contrôler le comportement du moteur. De plus, des systèmes de rétroaction sont intégrés pour surveiller en permanence la position du moteur, permettant ainsi des ajustements en temps réel pour des performances optimales. La combinaison de ces méthodes garantit que même de faibles variations des commandes d'entrée peuvent engendrer des mouvements précis, un point crucial pour les tâches exigeant une grande précision en robotique.
**Conseils** : Lors de la conception d'un système de commande de servomoteur, il est conseillé d'intégrer un régulateur PID (Proportionnel-Intégral-Dérivé) à votre système de traitement du signal. Cela permet d'améliorer la stabilité et la réactivité. De plus, tester votre système sous différentes charges peut aider à identifier les problèmes potentiels et à optimiser sa fiabilité.
| Paramètre | Description | Valeur |
|---|---|---|
| Alimentation en tension | La tension requise pour le fonctionnement | 5V à 24V |
| Cote actuelle | Courant continu maximal que le pilote peut supporter | 2A à 10A |
| Fréquence PWM | Fréquence du signal PWM utilisé pour la commande | 50 Hz à 400 Hz |
| Type de commentaires | Méthode utilisée pour le retour d'information sur la position | Encodeur, potentiomètre |
| Type de contrôle | Mode de fonctionnement du servomoteur | Contrôle de position, contrôle de vitesse |
| Résolution | Précision du mouvement du servo | 0,1 degré |
| Température de fonctionnement | Plage de températures de fonctionnement | -40°C à 85°C |
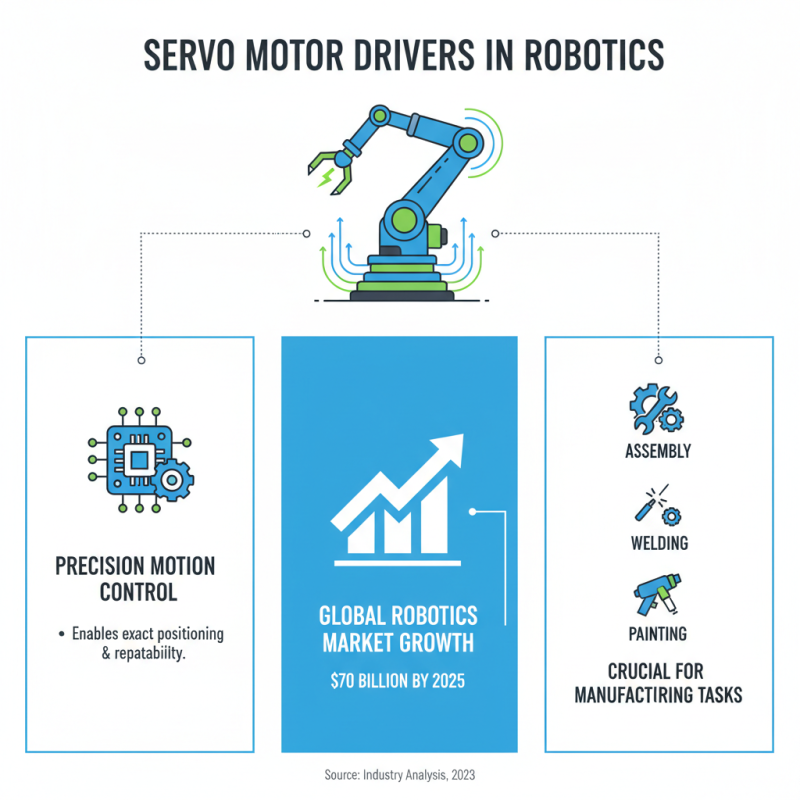
Les variateurs de servomoteurs sont des composants essentiels en robotique, permettant un contrôle précis des mouvements pour diverses applications. L'un des principaux domaines où ils jouent un rôle déterminant est celui des bras robotisés. Selon une analyse sectorielle récente, le marché mondial de la robotique industrielle devrait atteindre 70 milliards de dollars d'ici 2025, une part importante de cette croissance étant attribuable aux progrès de la technologie des servomoteurs. Ces variateurs facilitent un positionnement précis et une répétabilité optimale, indispensables pour des tâches telles que l'assemblage, le soudage et la peinture en milieu industriel.
De plus, les robots mobiles autonomes (RMA) utilisent des servomoteurs pour la navigation et l'évitement d'obstacles. L'essor du commerce électronique a stimulé la demande de RMA dans les entrepôts, avec une croissance du marché prévue d'environ 25 % par an au cours des cinq prochaines années. L'utilisation de servomoteurs permet à ces robots de se déplacer avec fluidité et de réagir rapidement aux changements environnementaux, améliorant ainsi leur efficacité et leur fiabilité opérationnelle. À mesure que la robotique évolue, la polyvalence et l'adaptabilité des servomoteurs devraient ouvrir la voie à de nouvelles applications, consolidant ainsi leur rôle dans le paysage robotique.
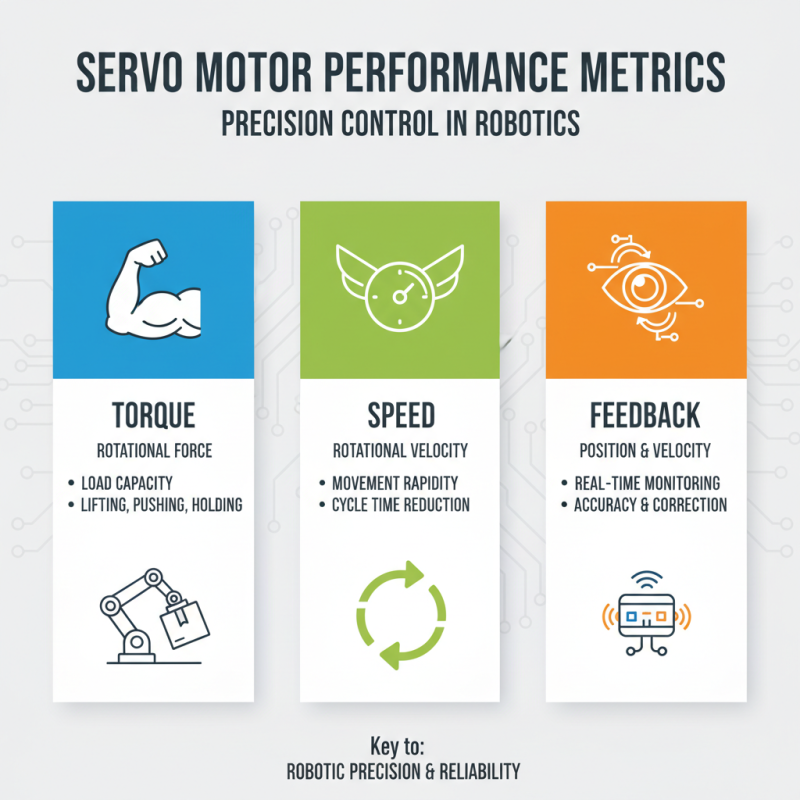
Les servomoteurs jouent un rôle crucial en robotique, où un contrôle précis des mouvements est essentiel. Les performances d'un servomoteur peuvent être principalement mesurées par trois paramètres : le couple, la vitesse et le retour d'information. Le couple, qui mesure la force de rotation, détermine la charge maximale qu'un servomoteur peut supporter tout en conservant sa précision. En robotique, un couple adéquat est indispensable pour des tâches telles que le levage, la poussée ou le contrôle de composants d'un système automatisé. Un couple plus élevé signifie que le servomoteur peut effectuer ces tâches plus efficacement, sans compromis sur la vitesse ni la précision.
La vitesse est un autre paramètre essentiel pour les servomoteurs, car elle représente la rapidité avec laquelle un moteur peut passer d'une position à une autre. Dans de nombreuses applications robotiques, la vitesse peut faire la différence entre le succès et l'échec, notamment dans les environnements dynamiques ou pour les tâches exigeant des réponses rapides. De plus, les servomoteurs fonctionnent généralement dans des plages de vitesse spécifiques, ce qui permet aux ingénieurs de sélectionner le moteur le mieux adapté à une application donnée en fonction de ses besoins en vitesse.
Enfin, les mécanismes de rétroaction sont essentiels au bon fonctionnement des servomoteurs. La rétroaction fournit des informations en temps réel sur la position, la vitesse et le couple du moteur, permettant ainsi aux systèmes de contrôle en boucle fermée d'ajuster dynamiquement leurs performances. Cette boucle de rétroaction continue garantit que les systèmes robotiques peuvent non seulement offrir des performances élevées, mais aussi s'adapter aux variations de leur environnement ou de la charge de travail, améliorant ainsi leur fiabilité et leur efficacité globales dans diverses applications.
Les récentes avancées technologiques en matière de servomoteurs ont considérablement amélioré les applications robotiques, en améliorant la précision, l'efficacité et la polyvalence. Parmi les innovations notables, citons l'intégration de systèmes de rétroaction avancés, qui permettent aux servomoteurs de surveiller en continu leur position et de s'ajuster en temps réel. Ce niveau de réactivité est essentiel pour les applications exigeant une grande précision, telles que les bras robotisés utilisés dans la production et les robots chirurgicaux. La disponibilité de données en temps réel permet des ajustements dynamiques, optimisant ainsi les performances globales et réduisant les marges d'erreur lors de manœuvres complexes.
De plus, le développement de variateurs de servomoteurs plus compacts et économes en énergie a ouvert de nouvelles perspectives pour la conception robotique. Ces variateurs plus petits contribuent à la conception de systèmes robotiques plus légers, améliorant l'agilité et réduisant la consommation d'énergie. Des innovations telles que le traitement numérique du signal (DSP) affinent les algorithmes de commande, permettant un fonctionnement plus fluide et réduisant les temps de latence. Les recherches en cours sur la connectivité sans fil des variateurs de servomoteurs simplifient également leur intégration dans des systèmes robotiques plus vastes, facilitant les conceptions modulaires et les capacités de commande à distance. L'évolution de ces tendances ouvre la voie à des robots toujours plus sophistiqués, capables de s'adapter à des tâches et des environnements variés.
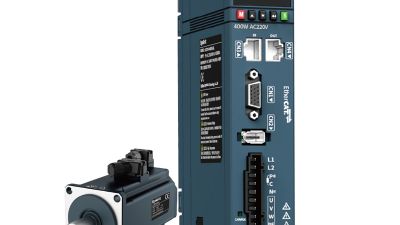
La série LC760 de variateurs numériques pour servomoteurs à courant alternatif offre des solutions innovantes répondant aux exigences évolutives des applications d'automatisation. Couvrant une plage de puissance de 50 W à 7,5 kW, cette série polyvalente est compatible avec divers systèmes d'alimentation, monophasés et triphasés. Cette adaptabilité en fait un choix judicieux pour de nombreux secteurs industriels souhaitant optimiser leur efficacité opérationnelle.
L'un des atouts majeurs de la série LC760 réside dans sa conception compacte, qui permet une intégration aisée aux systèmes existants sans modifications importantes. De plus, les utilisateurs bénéficient de performances exceptionnelles en matière de servocommande, garantissant un positionnement rapide, fluide et précis. Ces capacités sont essentielles dans les environnements de production modernes, où la précision et la rapidité sont primordiales. Grâce à ces variateurs de vitesse avancés, les entreprises peuvent accroître leur productivité tout en optimisant leurs processus de production pour une efficacité maximale.
Les principaux types de variateurs de servomoteurs sont analogiques et numériques. Les variateurs analogiques fournissent une gamme continue de signaux pour le contrôle de position, tandis que les variateurs numériques utilisent un système binaire pour des temps de réponse plus rapides et un contrôle plus robuste.
Les pilotes de servomoteurs analogiques fonctionnent en interprétant les différents niveaux de tension pour contrôler la position du moteur, ce qui permet un fonctionnement fluide et un contrôle précis, idéal pour les tâches nécessitant des réglages fins.
Les variateurs de servomoteurs numériques offrent des temps de réponse plus rapides, des fonctionnalités avancées telles que les boucles de rétroaction et l'intégration avec les contrôleurs numériques, ce qui les rend adaptés aux applications nécessitant des réglages rapides et un couple élevé.
Un traitement efficace du signal est crucial pour un contrôle précis de la position, de la vitesse et du couple du moteur, car il permet au servomoteur de réagir précisément aux commandes d'entrée.
La modulation de largeur d'impulsion (PWM) ajuste la largeur des impulsions du signal pour contrôler le comportement du moteur, améliorant ainsi la précision des mouvements des servomoteurs.
La mise en œuvre d'un contrôleur PID (Proportionnel-Intégral-Dérivé) peut améliorer la stabilité et la réactivité d'un système de commande de servomoteur, ce qui conduit à des performances améliorées.
Les innovations comprennent des systèmes de rétroaction avancés pour des ajustements en temps réel, des haut-parleurs plus compacts et plus économes en énergie, et des progrès dans la technologie de traitement numérique du signal.
Les variateurs de servomoteurs compacts contribuent à la conception de systèmes robotiques légers, améliorant l'agilité et réduisant la consommation d'énergie, ce qui est essentiel pour une conception efficace.
Les recherches sur la connectivité sans fil permettent une intégration simplifiée dans des systèmes robotiques plus vastes, facilitant les conceptions modulaires et améliorant les capacités de fonctionnement à distance.
La surveillance des données en temps réel permet des ajustements dynamiques pendant le fonctionnement, ce qui est crucial pour les tâches de haute précision et la réduction des marges d'erreur dans les manœuvres complexes.
Un contrôleur de servomoteur est un composant essentiel en robotique, chargé de contrôler la position, la vitesse et le couple des servomoteurs. Ces contrôleurs fonctionnent en interprétant les signaux de commande et en ajustant la réponse du moteur en conséquence, garantissant ainsi un mouvement et un fonctionnement précis. Les composants clés des contrôleurs de servomoteur comprennent les circuits de commande, les amplificateurs de puissance et les systèmes de rétroaction qui permettent des ajustements en temps réel des performances du moteur, indispensables pour des applications robotiques efficaces.
Il existe principalement deux types de variateurs de servomoteurs : analogiques et numériques, chacun présentant des avantages distincts pour le traitement des signaux de commande. Les techniques de traitement du signal jouent un rôle essentiel dans l’obtention d’une commande précise, contribuant ainsi à l’efficacité globale des systèmes robotiques. Couramment utilisés dans diverses applications robotiques, les variateurs de servomoteurs sont évalués selon des critères de performance tels que le couple, la vitesse et les mécanismes de rétroaction. Avec les progrès technologiques, les innovations dans le domaine des variateurs de servomoteurs continuent d’améliorer leurs capacités et leur polyvalence en robotique, permettant ainsi la réalisation de tâches plus complexes et une précision opérationnelle accrue.