


凌辰PLC为手机后盖高速贴标设备的完美交付提供了可能。
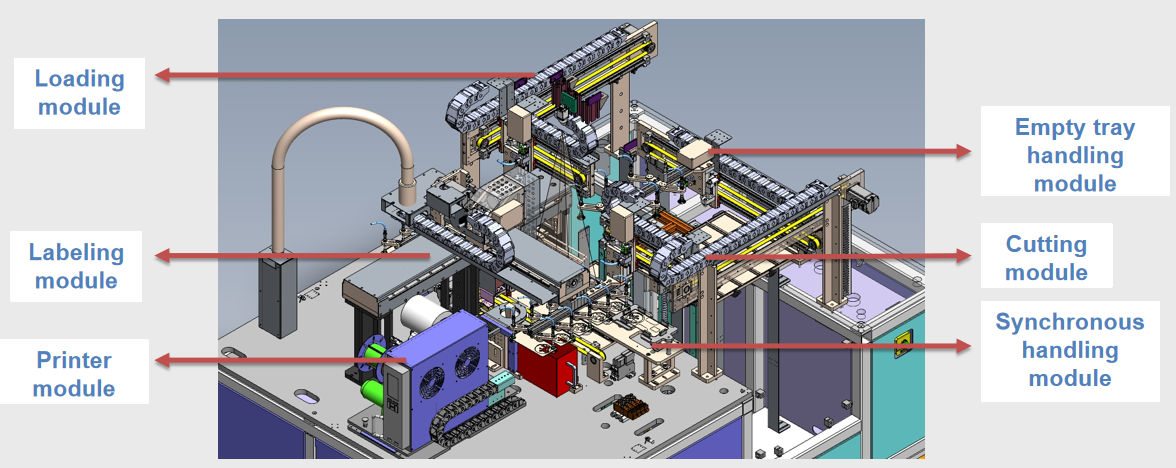
在精密电子制造领域,准确高效地为手机后盖贴标对于确保产品可追溯性和质量至关重要。近日,凌辰科技成功为某手机后盖模块贴标机提供了一套完整的控制系统解决方案,并顺利完成了该项目。该项目不仅展现了凌辰PLC系统在复杂自动化设备中的稳定性和强大功能,更在精度、周期时间和安全性方面取得了突破性进展。
精密工艺
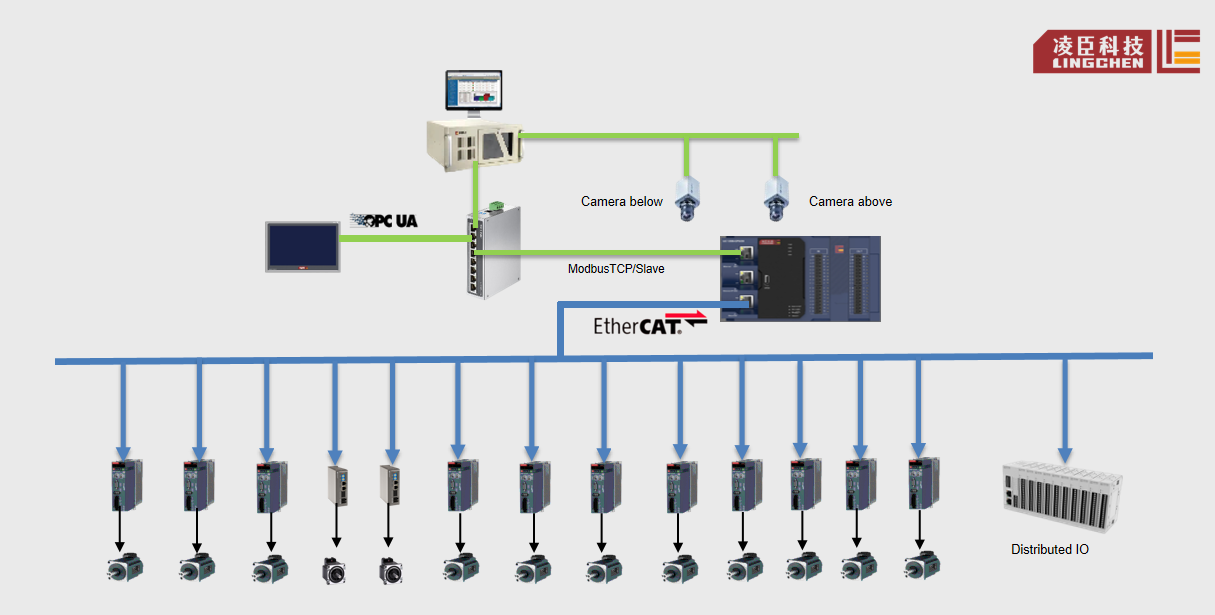
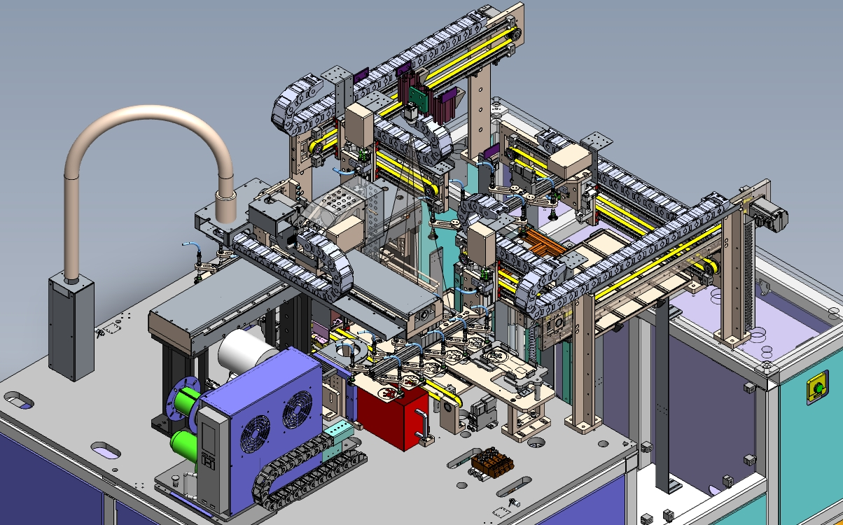
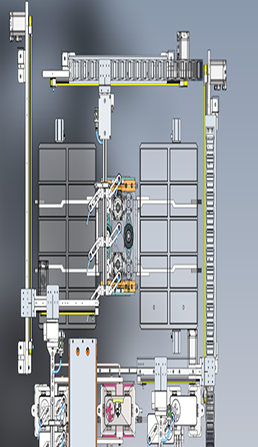
该设备的操作流程清晰高效:
1. 初始装卸:操作员将装满的托盘(10 件,2x5 布局)放入装货箱并确认位置。同时,将空托盘放入卸货箱并确认。
2. 批量装载和搬运:装载和搬运模块一次抓取 5 件产品,并将它们精确地逐一放置在同步搬运轴的装载工位上。
3. 同步精确移动:同步处理模块同时将装载和贴标站的产品移动到下一站。
4. 高速视觉标签:
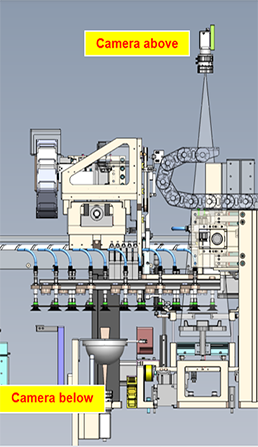
· 标签拣选模块取下标签并移动到下方的摄像头位置。
· 下方的摄像头精确定位标签位置,并将数据实时反馈给 PLC。
· 上方摄像头同时定位贴标站的产品。
· 标注模块结合来自上、下摄像头的数据,进行高精度标注。
5. 智能卸货和收集:卸货和处理模块一次拾取 1 件贴有标签的产品,收集 5 件,并将它们整齐地放入卸货箱的空托盘中。
项目需求和解决方案
项目实施过程中,几个关键挑战得到了成功解决:
1. 自动清料模式要求:启动后,停止上料。当前物料完成贴标并放置到位后,同步轴会等待5秒,然后才将贴标好的产品移动到卸料位置。卸料模块取出物料并将其放入料斗,空托盘轴放置空托盘,实现有序卸料。解决方案:通过精确的程序逻辑设计,实现全自动清料。
2. 消除机械干涉:取料位置 1 处取料模块与空托盘处理轴之间的干涉 → 增加空托盘避让位置。卸料位置 1 处卸料模块与空托盘处理模块之间的干涉 → 增加空托盘避让位置。装卸模块与料斗 Z 轴之间的干涉 → 分别增加装料 Z 轴避让位置和卸料 Z 轴避让位置。
3. 保障手动操作:在程序层添加手动轴联锁逻辑,实时监控和确定影响轴运动的条件,有效防止手动调试期间的碰撞风险。
4. 检测系统优化与升级
· 一键校准:示教 12 个点进行中心校准。相机准备就绪后,只需单击一下即可启动校准,大大简化了调试过程。
· GRR 测试:专门用于测试和验证标签模块的标签准确性(照片采集→反馈→标签)。
· 上部摄像头复检:在贴标完成后测试结果,用于在初始化期间检查贴标站的产品状态。
·克服上层相机延迟瓶颈(700毫秒):通过程序优化,增加了一个贴标签等待区,使贴标签模块能够前进一定的距离,有效缩短了整体周期时间(CT)。
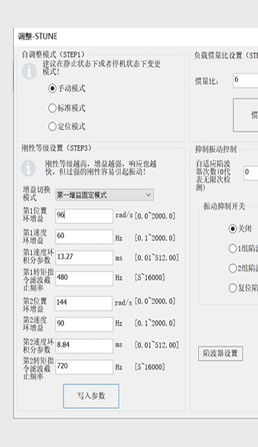
5. 伺服系统精益调试(解决噪声和振动问题)机构优化:调整皮带张力和同步轮位置,确保无摩擦运行;在装卸模块的Y轴上增加3:1减速器,以提高稳定性。程序参数调整:启用伺服启动参数16#2001:16#31(自适应缺口模式=2),并降低加减速。深度伺服参数调优:优化关键参数,例如速度前馈(源1,100%)、扭矩前馈(源1,80%)、位置环增益、速度环增益和滤波器截止频率。
6. 消除贴标后油缸异常提升的根本原因:高速运转时,程序逻辑错误导致同步传输标志被反复置位,造成油缸运行异常和相互干扰。解决方案:彻底优化程序逻辑,解决标志重复置位问题。创新性地增加贴标计数、传输计数和贴标计数,并进行实时比对判断。若计数不一致,机器立即停机报警,消除碰撞风险。
性能卓越,物超所值
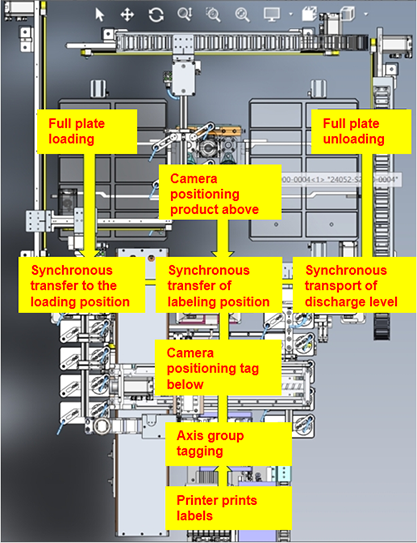
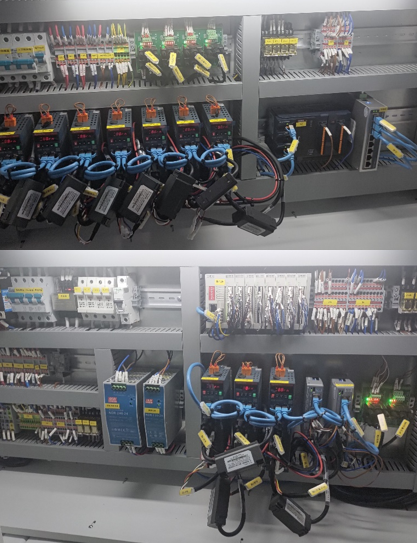
该项目成功验证了由凌辰PLC、HMI、远程I/O和伺服系统组成的控制方案,展现了其在中型复杂自动化设备稳定开发和运行方面的核心能力,满足了主流市场需求。视觉系统的无缝集成显著拓宽了应用场景。设备内置的智能位置偏移计算功能显著提升了操作便捷性和切换灵活性,有效降低了操作人员的技术门槛,缩短了学习曲线。整机循环时间(CT)达到3.5秒(可优化至3.2秒),相机检测精度为0.02毫米GRR和0.01毫米CRR。该项目建立了一套可复用的标准化开发流程和解决方案,为凌辰科技在精密自动化领域,特别是高速视觉标签应用领域,树立了极具价值的标杆案例。